
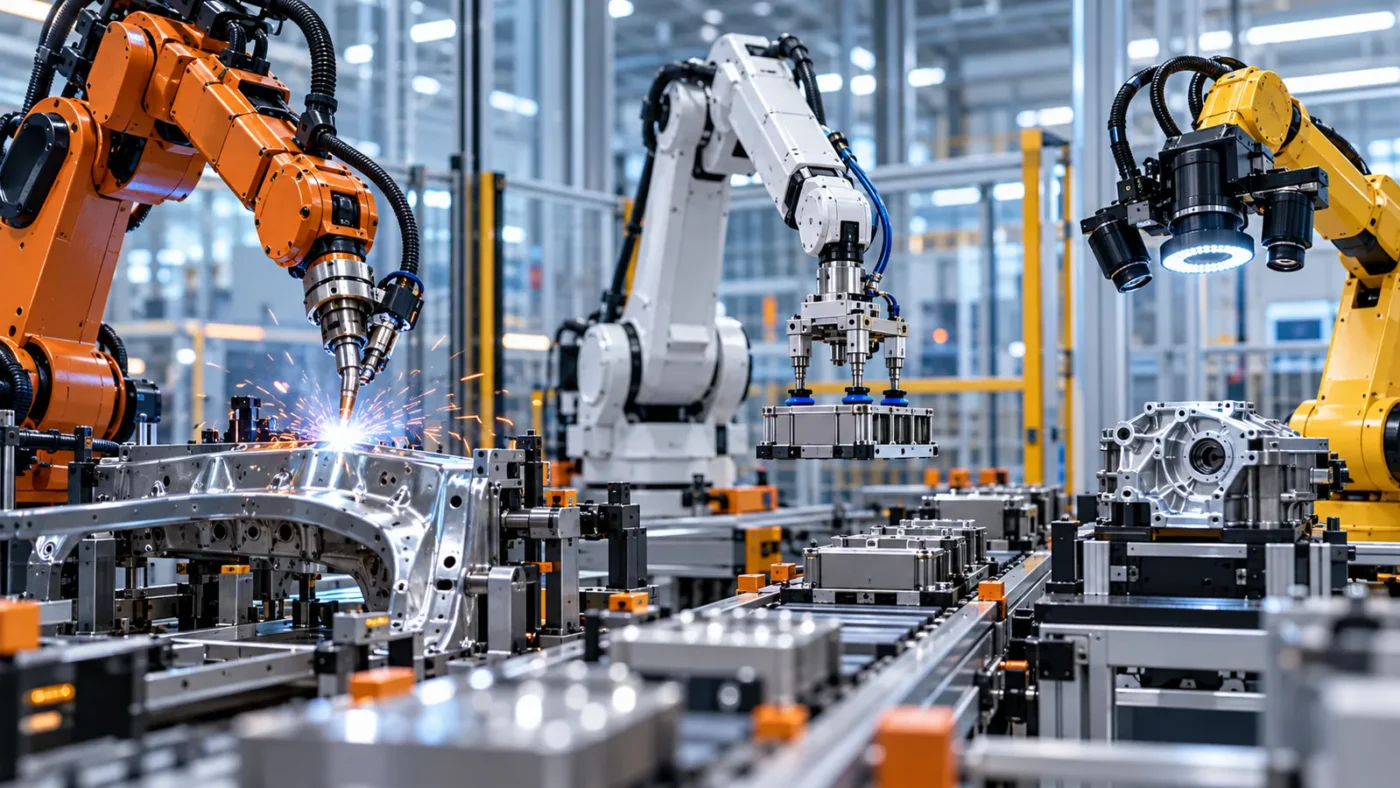
Industrijski roboti treba da budu projektovani prema konkretnom poslu koji obavljaju, a ne da se za unaprijed napravljenu platformu naknadno traži primjena, smatra Ron Zukerman iz Vishay Precision Groupa. Njegov tekst ističe da izbor senzora, oblika i mjerila pouzdanosti zavisi od radnog procesa.
Bitne tačke
- Zukerman predlaže da se razvoj robota počne od zadatka i njegovih ekonomskih i tehničkih zahtjeva.
- Humanoidni oblik može biti prednost u postojećim objektima prilagođenim ljudima, dok se u novim pogonima mogu projektovati specijalizovani roboti.
- Za komercijalnu primjenu važni su ponovljivost rada, broj intervencija, trošak po obavljenom poslu i bezbjednost.
Industrijski roboti treba da počnu od radnog procesa
Industrijski roboti trebalo bi da budu projektovani prema poslu koji treba da obave, umjesto da se prvo razvije platforma, a zatim traži odgovarajuća primjena. To je stav Rona Zukermana, direktora za inovacije u kompaniji Vishay Precision Group (VPG), iznesen u tekstu za The Robot Report.
Zukerman navodi da demonstracije humanoidnih robota, uključujući zahtjevne pokrete i manipulaciju predmetima, ukazuju na tehnički napredak fizičke vještačke inteligencije. Ipak, tvrdi da viralni snimci sami po sebi ne potvrđuju poslovnu korisnost: za nju su potrebni ponovljivi rezultati i ponovljene narudžbe.
Prema njegovom pristupu, razvoj treba početi pitanjem da li robot može da obavi zadatak bolje od čovjeka, a zatim utvrditi kakvi su hardver, senzori i oblik za to potrebni. Ovakav pristup povezuje tehničku arhitekturu sa konkretnim zahtjevima proizvodnje ili logistike.
Senzori i konstrukcija zavise od zadatka
Kao primjer razlike u zahtjevima, Zukerman poredi umetanje pina u automobilskom sklopu sa pakovanjem palete u logističkom centru. Za umetanje pina, gdje navodi zazor od 20 mikrometara i silu spajanja od pet njutna, potrebna je osjetljivost na silu manja od 0,1 njutna i dovoljno brzo upravljanje da prepozna zaglavljivanje prije nego što se pin savije.
Pakovanje palete traži drugačije karakteristike: veću nosivost, čvrstu konstrukciju i sposobnost da robot izdrži milion ciklusa bez mehaničkog odstupanja. Zukerman upozorava da univerzalni senzor srednjih mogućnosti možda neće odgovarati ni preciznom umetanju ni dugotrajnom podizanju tereta.
Autor navodi da su testovi koje opisuje pokazali kako održavanje kontaktne sile u rasponu od ±0,2 njutna može smanjiti škart konektora sa 1,2 na 0,5 odsto. Procijenjena godišnja ušteda, prema njegovom tekstu, iznosi oko 450.000 dolara po montažnoj liniji. Taj iznos je predstavljen kao procjena zasnovana na konkretnom primjeru, a ne kao univerzalni rezultat za sve pogone.
Zukerman zato zagovara da se senzori, uključujući one zasnovane na mjerenju deformacije, uzmu u obzir već pri projektovanju sistema. U suprotnom, njihove mogućnosti mogu biti ograničene odlukama donesenim prije nego što su zahtjevi zadatka jasno definisani.
Humanoidni oblik zavisi od prostora za rad
Izbor između specijalizovanog i humanoidnog robota, prema Zukermanu, zavisi i od toga da li je jeftinije prilagoditi mašinu objektu ili objekat mašini. U novim pogonima, čiji raspored može biti projektovan oko zadatka, specijalizovani roboti mogu biti pogodniji po trošku, brzini i potrošnji energije.
U postojećim industrijskim objektima situacija je drugačija. Rafinerije, hemijska postrojenja i drugi pogoni mogu imati uske prolaze, stepenice, rešetkaste podove i vrata prilagođena ljudima. U takvom prostoru robot sa ljudima prilagođenim oblikom može da radi bez velikih izmjena objekta.
To ne znači da je humanoidni dizajn uvijek potreban. Zukerman ističe da izbor treba povezati sa uslovima na lokaciji i fizičkim zahtjevima posla, poput kontakta stopala s podlogom, obrtnog momenta zglobova i sile u zglobu šake. Više o primjeni fizičke vještačke inteligencije u robotici donosi i tekst o fizičkoj AI i robotima.
Komercijalna upotreba mjeri se radom bez intervencija
Za procjenu robota u stvarnom radu, Zukerman izdvaja prosječno vrijeme između intervencija operatera, trošak po obavljenoj jedinici posla, vrijeme potrebno za preusmjeravanje na drugi zadatak i broj bezbjednosnih incidenata po satu rada. Navodi da visoki nivoi autonomije imaju ograničenu vrijednost ako čovjek često mora da odglavi hvataljku ili ponovo kalibriše senzor.
Autor takođe ukazuje na izazove koji se pojavljuju pri radu flote: promjene temperature, zamor senzora i mehaničko odstupanje. Prema njegovom tekstu, industrijska primjena traži provjeru rada kroz najmanje 10.000 ciklusa po smjeni, a ne samo uspješnu demonstraciju u kontrolisanim uslovima.
Zukerman je direktor za inovacije u VPG-u, kompaniji koja proizvodi senzore i sisteme za mjerenje. Njegov tekst predstavlja perspektivu autora povezanog sa dobavljačem senzorskih tehnologija; iznesene procjene i preporuke zato su pripisane njemu, a ne predstavljene kao nezavisno potvrđeni rezultati cijele industrije.

Komentari
Diskusija je otvorena za W3M korisnike. Komentare mogu čitati svi, a objavljivanje zahtijeva prijavu.
Za komentarisanje i odgovaranje potreban je W3M nalog.