
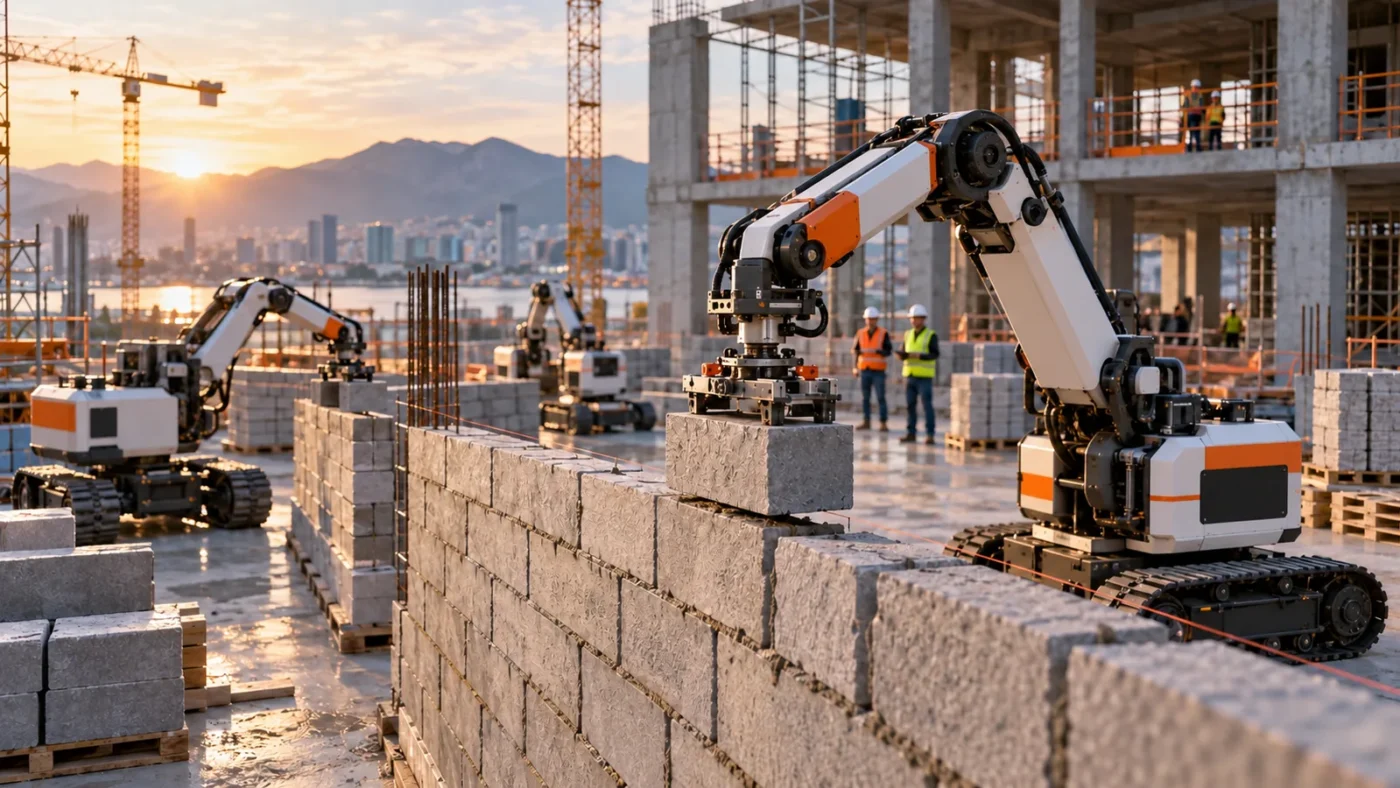
Robotika u gradjevinarstvu dolazi kroz flote autonomnih mašina: Monumental razvija Pisa, Petra i Panama da automatski polažu cigle i upravljaju materijalom na gradilištu, kako bi ublažili manjak zidara i ubrzali gradnju.
Bitne tačke
- Monumental razvija tri robota — Pisa (polaganje), Petra (dovoz cigli) i Panama (mort) — za automatizaciju zidarskih radova.
- Kompanija naglašava da je većina tehnologije univerzalna za rad na gradilištu, dok samo oko 10% funkcionalnosti direktno podupire polaganje cigli.
- Rane terenske primjene pokazale su koliko su realni podaci (boje cigli, vremenski uslovi, logistika) ključni za treniranje modela i skaliranje rješenja.
Monumental uvodi flotu za zidanje i logistiku materijala
Monumental razvija flotu robotskih sistema za gradilišta, sa fokusom na automatizaciju zidarskih radova i upravljanje materijalom. Glavni robot u demonstracijama zove se Pisa i radi pick-and-place polaganje cigli dok drugi sistemi — Petra i Panama — snabdijevaju Pisa mašinu ciglama i mortom.
Prema izjavama osnivača i direktora kompanije, Salara al Khafajija, odabir zidanja kao početne aplikacije proizilazi iz kombinacije zahtjevnosti posla i akutnog manjka radne snage u tom sektoru; on navodi da su zidari među najtraženijim zanimanjima u zapadnoj Evropi.
Tehnologija: koliko je specifična a koliko prenosiva
Monumental procjenjuje da je oko 10% tehnologije koju razvija specifično za polaganje cigli, dok preostalih 90% obuhvata opštu tehnologiju za operisanje robota na gradilištu — percepciju, upravljanje mobilnošću i komunikaciju između jedinica. Takav pristup omogućava da ista platforma služi za više zadataka na gradilištu.
Kompanija koristi i uređaj pod nazivom Pathion, koji na radilištu obezbjeđuje 4G, 5G, Starlink compute i Wi‑Fi konektivnost za koordinaciju robota. Takva infrastruktura je, kako tvrdi al Khafaji, ključna za pouzdan rad flote u promjenjivim uslovima gradilišta.
Terenska učenja i izazovi fragmentovanog graditeljskog ekosistema
Monumental ističe da su rane primjene na gradilištu donijele kritične podatke koje se ne mogu u potpunosti simulirati u laboratoriji. Kao primjer, tim je morao brzo retrenirati modele računarske vizije pošto su na lokaciji isporučene potpuno crne cigle koje prethodni podaci nisu obuhvatali.
Kompanija se pozicionira kao podizvođač na gradilištu: stiže sa flotom robota i izvršava zadatak poput svakog drugog podizvođača. To im, po al Khafajiju, olakšava integraciju u fragmentovanu industriju u kojoj nijedna firma obično ne očekuje potpunu usklađenost procesa između više izvođača.
Međutim, al Khafaji upozorava da operativni uspjeh i dalje zavisi od logistike: ako cigle ili mort ne stignu na vrijeme, robotski sistem ne može obaviti posao.
Gdje se robotska rješenja najčešće pojavljuju u procesu gradnje
Al Khafaji razlaže proces gradnje u tri faze: priprema terena, izgradnja školjke objekta i završni radovi. Prema njegovim riječima, najviše interesovanja za autonomizaciju do sada je bilo u prvoj fazi (teške mašine poput autonomnih kopalica i uređaja za pomijeranje zemlje), dok je u završnim fazama interes rjeđi.
Monumental ciljano radi u drugoj fazi — izgradnji školjke — gdje vidi manje direktne konkurencije za automatizaciju zidanja i blok‑radova.
Skaliranje traži više realnih primjena i podataka
Kompanija naglašava da je faza malih pilot‑projekata trenutno prevladavajući stadij u industriji i da je za skaliranje nužno prikupiti raznovrstan skup podataka: različite boje i dimenzije materijala, klimatski uslovi, regionalne varijacije i regulative.
Monumental je, kako tvrdi al Khafaji, prioritizovao rane terenske deploymente upravo da bi dobio takve podatke i ubrzao učenje sistema. U tom kontekstu, iskustva sa stvarnim gradilištima određuju kako će se rješenja prilagođavati za širu primjenu.


Komentari
Diskusija je otvorena za W3M korisnike. Komentare mogu čitati svi, a objavljivanje zahtijeva prijavu.
Za komentarisanje i odgovaranje potreban je W3M nalog.